Scattering·3ds Max 2021–2027·Version complète 1.0.25
FoliageTool
FoliageTool pour Autodesk 3ds Max : peignez de la végétation, des rochers et des objets répétitifs sur les surfaces grâce aux modes de pinceau et aux réglages aléatoires d’échelle, de rotation et de densité.
Journal concis des changements perceptibles dans l’utilisation quotidienne.
Ce document contient uniquement les fonctions, améliorations et corrections visibles par l’utilisateur. Les changements internes de build, de structure du code source et de fichiers de service sont omis.
Version 1.1.12 · 2 septembre 2026
• Navigation vers les collisions corrigée : l’élément est désormais sélectionné uniquement dans le modèle indiqué par le rapport. Un élément étranger portant le même ElementId n’est plus sélectionné par erreur.
• Ajout d’une vérification de l’intersection réelle des éléments. Avec la commande « Aller à », le plug-in affiche le résultat du contrôle et crée la box autour de la zone d’intersection réelle.
• Les collisions sont désormais associées plus précisément au modèle ouvert d’après le nom du fichier. Si un modèle a été renommé, le modèle du rapport peut être associé explicitement.
• Les collisions répétées impliquant la même paire d’éléments sont mises en évidence avec une couleur commune ; corriger une ligne ferme tout le groupe de doublons.
• Ajout d’une fenêtre « Paramètres » permettant de choisir la vue 3D de navigation, de toujours basculer vers celle-ci, de gérer les correspondances de modèles et de sélectionner le thème.
• Il est désormais possible d’ouvrir directement un autre rapport depuis la fenêtre de correspondance des modèles. L’affichage des noms d’éléments et de modèles a été corrigé, y compris pour les modèles centraux en travail partagé.
• Correction des problèmes de thème et d’onglets des paramètres, ainsi que des problèmes de compatibilité avec Revit 2027.
Version 1.1.9 · 1er septembre 2026
• Fiabilité accrue du stockage des discussions et des pièces jointes : les données ClashViewer sont séparées de celles des autres solutions RS-Systems et les anciens enregistrements sont migrés automatiquement.
• RS.Messenger continue d’afficher les discussions ClashViewer ; le dossier RS.Talk inutile n’est plus créé.
Version 1.0.75 · 12 août 2026
• Ajout de la vérification manuelle des mises à jour avec affichage de la version installée et de l’état de la vérification.
• Les mises à jour peuvent être téléchargées depuis le site directement à partir du plug-in. L’installation s’exécute après la fermeture de la session Revit en cours et prend effet au démarrage suivant.
• La vérification des mises à jour peut être réactivée depuis l’interface si elle avait été désactivée.
• Les anciens paramètres et données sont automatiquement migrés vers le stockage unifié RS-Systems ; le partage des données RS.CDE a été amélioré.
Version 1.0.71 · 11 août 2026
• Ajout d’une colonne « Deuxième modèle » pour identifier rapidement l’autre modèle impliqué dans la collision.
• Les affectations sortantes sont surlignées en vert ; les affectations entrantes vers le modèle actuel sont surlignées en rouge.
• Ajout d’une fenêtre « Tous les rappels » permettant d’afficher et de supprimer les rappels personnels.
Version 1.0.65 · 9 août 2026
• Ajout d’une discussion pour chaque collision, avec messages, fichiers et captures de la vue active. La conversation est conservée lors de la mise à jour du rapport.
• Le menu contextuel de la ligne propose désormais d’ouvrir la discussion, de réaffecter la correction au deuxième modèle et de définir un rappel personnel.
• Ajout d’une section « À traiter » contenant les collisions affectées et les rappels déclenchés, quel que soit le rapport actuellement ouvert.
• Les collisions inactives affichent désormais des info-bulles claires expliquant pourquoi elles ne sont pas disponibles.
• Correction des listes déroulantes, de l’historique des rapports et de défauts visuels de l’interface. L’historique contient désormais l’élément « ‹Aucun› » permettant de fermer le rapport actuel.
• Amélioration des performances lors du traitement des rapports volumineux et de l’enregistrement des données de discussion.
Version 1.0.59 · 7 août 2026
• Ajout des thèmes « Automatique », « Clair », « Sombre » et « RS-Systems », avec enregistrement du choix séparément pour chaque version de Revit.
• Extension de la localisation de l’interface aux langues de Revit et correction des chaînes qui restaient auparavant en russe.
• Les fenêtres d’activation et les autres éléments de l’interface suivent désormais le thème sélectionné.
• Correction d’un plantage critique au démarrage du plug-in.
Basé sur le CHANGELOG de RS.ClashViewer. Les détails techniques ont été volontairement condensés.
DESCRIPTION
1. Objectif de la solution et principal avantage
La solution fonctionne avec tous les systèmes de coordonnées et tous les formats de rapport Navisworks. Elle peut filtrer les collisions d’après les ID des éléments impliqués, ce qui permet de n’afficher que les collisions de son propre modèle, que le rapport provienne d’un modèle Navisworks créé par export séparé de chaque fichier Revit ou d’un modèle fédéré exporté en une seule fois. Le spécialiste BIM n’a donc pas besoin de préparer des rapports distincts pour chaque concepteur, et les concepteurs n’ont pas à filtrer manuellement les collisions des autres disciplines : chacun voit uniquement les collisions auxquelles participent des éléments du modèle actuellement ouvert dans Revit.
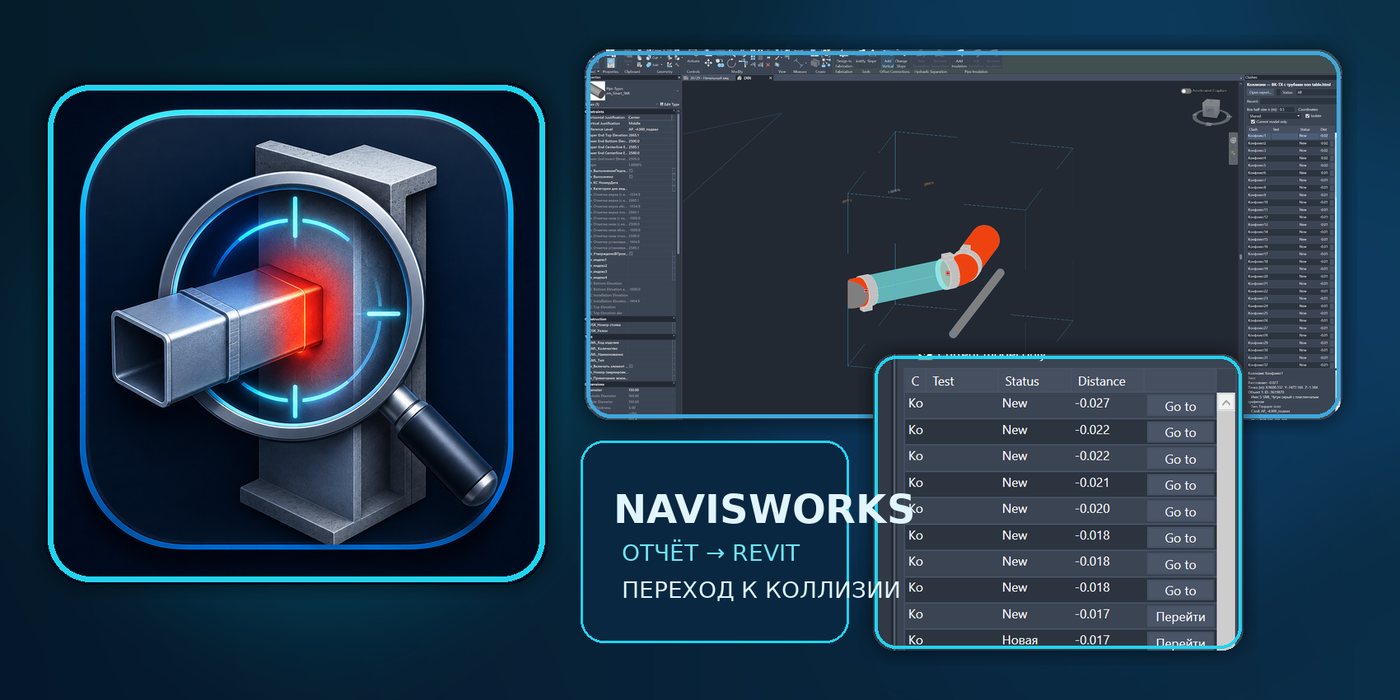
REVIT.ClashViewer ouvre le rapport dans un panneau Revit ancrable et toujours disponible. Le concepteur reste dans son modèle de travail, sélectionne la ligne voulue et clique sur « Aller à ». La solution prépare une vue 3D, crée une section box locale autour de la zone de conflit, fait correspondre les éléments par ID, les sélectionne et, si nécessaire, les isole temporairement.
Le rapport Navisworks cesse ainsi d’être un document externe contenant une liste de remarques et devient un véritable outil de navigation dans le modèle. Au lieu de rechercher des coordonnées, de copier des ID et de créer manuellement des vues 3D, le concepteur obtient immédiatement une zone localisée dans laquelle il peut vérifier et corriger le conflit.
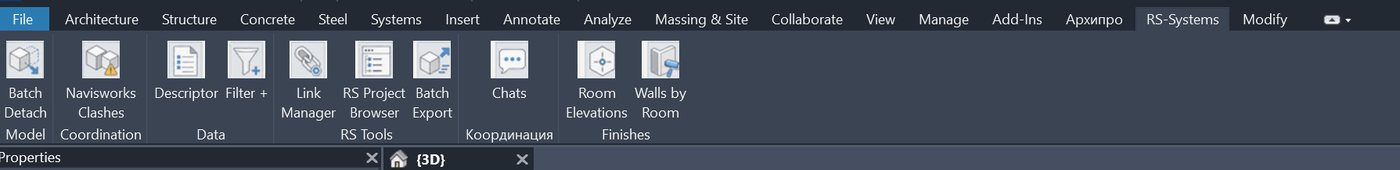
Figure 1. La commande « Navisworks Clashes » se trouve dans l’onglet RS-Systems et ouvre le panneau ancrable des collisions.
2. Évolution du processus de traitement des collisions
Distribution classique des rapports
Travail avec REVIT.ClashViewer
Le coordinateur BIM répartit le rapport général par discipline ou par modèle.
Un seul rapport général est transmis à tous les participants.
Le concepteur recherche manuellement ses collisions parmi celles des autres disciplines.
Le filtre « Mon modèle uniquement » détermine l’appartenance à partir de l’ElementId.
Les coordonnées doivent être vérifiées et reportées manuellement.
Le mode de coordonnées est choisi dans le panneau ; la navigation par ID d’élément est disponible.
Une zone 3D doit être créée manuellement pour chaque collision.
La section box est créée automatiquement autour du point ou des limites des éléments.
Il faut rechercher séparément les objets et activer manuellement l’isolation.
Les éléments sont sélectionnés et peuvent être isolés automatiquement.
Le rapport doit être recherché dans les dossiers du projet à chaque fois.
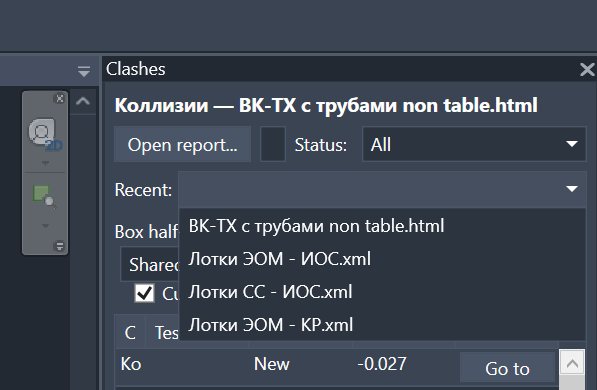
Jusqu’à 12 rapports récemment ouverts sont disponibles dans la liste « Récents ».
3. Formats de rapport Navisworks pris en charge
L’implémentation actuelle lit les principaux types de rapports générés par Navisworks Manage :
rapports XML de structure exchange → clashtest → clashresult ;
rapports XLSX, y compris les classeurs multipages et multifeuilles ; la solution lit et traite les données du rapport provenant de toutes les feuilles pertinentes d’un même fichier ;
rapports HTML tabulaires dans lesquels les résultats sont regroupés dans un tableau commun ;
rapports HTML non tabulaires au format report/viewpoint ;
fichiers HTML portant l’extension .html ou .htm ; le type de fichier est également identifié à partir de son contenu.
Le rapport fournit le nom du test, le nom de la collision, le GUID, le statut, la distance, le point de collision, les ID des objets, le calque, le nom et le type des éléments, les commentaires ainsi que les liens vers les images. Pour les images, les liens JPG, JPEG et PNG situés relativement au fichier du rapport sont pris en charge.
Avantage pratique
Il n’est pas nécessaire de demander au spécialiste BIM de générer un format spécifique uniquement pour le plug-in. Un rapport XML ou HTML Navisworks standard peut être utilisé, avec le dossier des captures placé à côté.
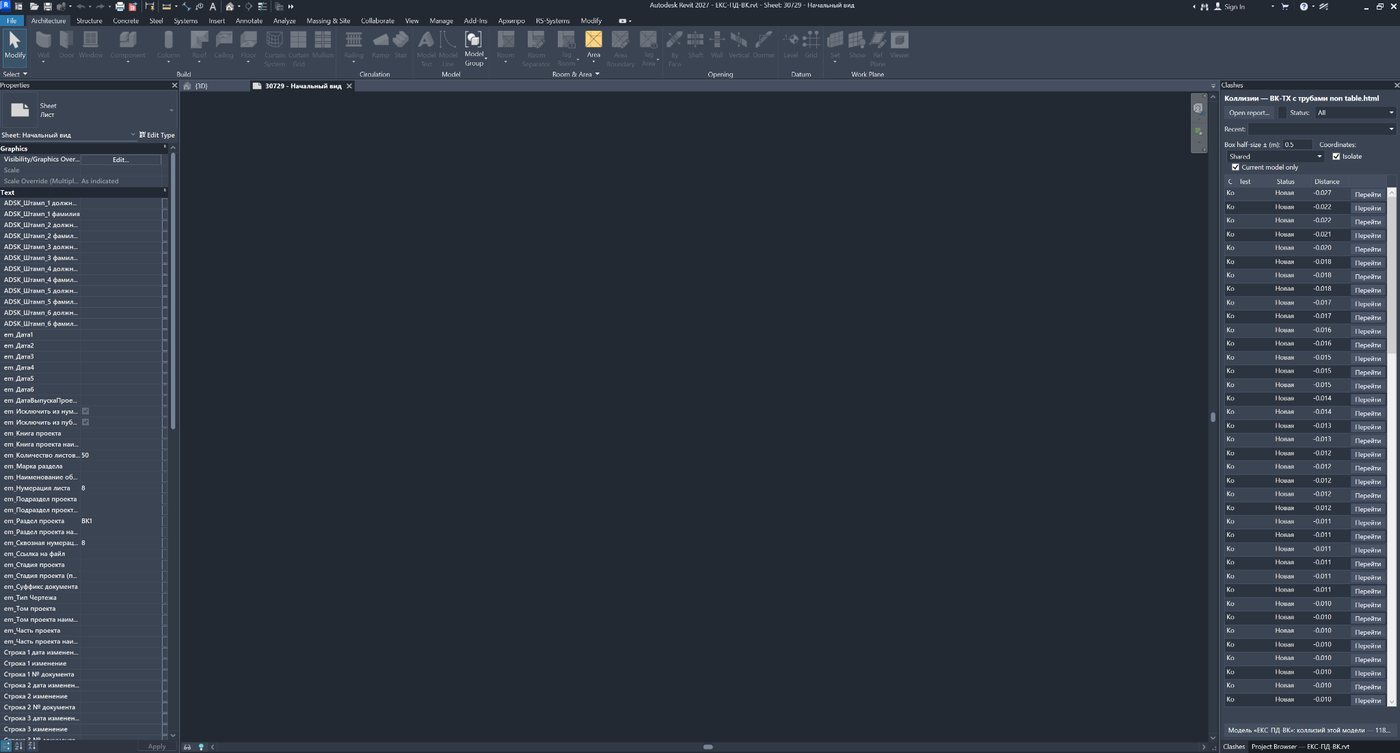
Figure 2. Le rapport est ouvert dans le panneau ancrable à droite : la liste des collisions reste disponible en même temps que le modèle Revit.
4. Travail avec les systèmes de coordonnées et les unités
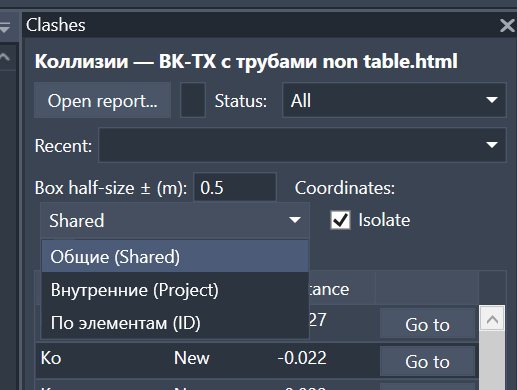
La solution propose trois modes pour déterminer la zone de travail. Le même outil peut ainsi être utilisé avec différentes règles d’export NWC et différents réglages des coordonnées partagées du projet.
Mode
Détermination de la position
Quand l’utiliser
Partagées (Shared)
Le point du rapport est considéré comme une coordonnée partagée/de relevé et converti dans le système de coordonnées interne du document actif à l’aide de la Project Location actuelle.
Processus de coordination standard dans lequel les modèles sont alignés sur des coordonnées partagées.
Internes (Project)
Le point du rapport est utilisé comme coordonnée interne Revit après conversion des unités.
L’export a été réalisé à partir de l’origine interne, ou les coordonnées du rapport correspondent déjà au système interne du fichier.
Par éléments (ID)
La coordonnée du rapport n’est pas prioritaire : la section box est créée à partir des limites des éléments trouvés dans le modèle hôte.
Les coordonnées du modèle fédéré ne sont pas fiables, diffèrent de celles du modèle de discipline ouvert, ou le rapport a été constitué à partir d’exports réalisés selon différentes méthodes.
Pour les rapports XML, le code tient compte des unités enregistrées dans le rapport : mètres, millimètres, centimètres, pieds et pouces. Pour les rapports HTML, la version actuelle suppose que les valeurs sont en mètres.
Figure 3. Choix du mode : coordonnées partagées, coordonnées internes ou positionnement d’après les éléments et leurs ID.
5. Filtrage des collisions par ID des éléments du modèle ouvert
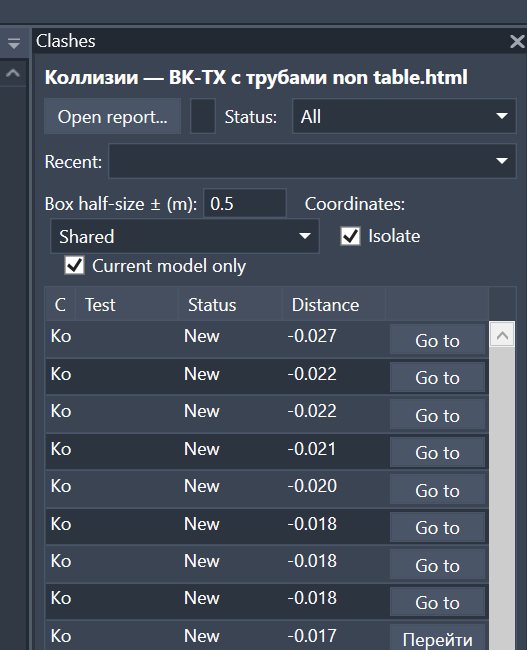
Une fonction essentielle de la solution est la case « Mon modèle uniquement ». Après le chargement du rapport, le plug-in vérifie chaque objet de collision et tente de trouver dans le document Revit ouvert un élément portant l’ID numérique indiqué dans le rapport. Une collision est considérée comme appartenant au modèle actuel si au moins l’un de ses objets est trouvé dans le document hôte.
Le filtrage ne dépend ni du nom NWC, ni du nom du modèle, ni du nom du test, ni de la manière dont le coordinateur BIM a assemblé le fichier Navisworks. Le critère est l’ElementId enregistré par Navisworks dans les données de l’objet.
Pourquoi c’est important pour le concepteur
Un rapport peut contenir plusieurs milliers de collisions de toutes les disciplines. Un concepteur plomberie, CVC, électricité, structure ou architecture n’a pas à parcourir l’ensemble : sa liste ne conserve que les conflits impliquant des éléments du fichier ouvert.
Si aucune collision n’est trouvée pour le modèle ouvert, la solution ne laisse pas l’utilisateur devant un tableau vide : le filtre est automatiquement désactivé, tous les résultats sont affichés et un avertissement indique que les ID peuvent ne pas correspondre ou que le rapport peut appartenir à un autre modèle.
Figure 4. Filtre « Mon modèle uniquement », mode de coordonnées, isolation et premières lignes du rapport.
6. Correspondance des éléments du modèle hôte et des fichiers liés
Lors de la navigation vers une collision, chaque ID est d’abord recherché dans le modèle hôte actif. Si l’élément n’y est pas trouvé, la recherche est effectuée dans tous les modèles Revit liés actuellement chargés. Le plug-in fonctionne ainsi aussi bien dans le fichier de travail d’une discipline que dans un modèle fédéré de coordination contenant des liens.
Les éléments du modèle hôte sont sélectionnés directement.
Si un objet est trouvé dans un lien, l’instance RevitLinkInstance correspondante est sélectionnée et isolée.
Les liens non chargés ne participent pas à la recherche.
Les éléments de service et les types dépourvus de catégorie géométrique ne sont pas considérés comme des objets de collision.
Deux tâches distinctes
Le filtre « Mon modèle uniquement » vérifie précisément le document hôte. La vérification de l’existence de la collision est plus large : elle porte sur l’hôte et sur tous les liens chargés, afin qu’un modèle fédéré ne considère pas à tort tous les conflits comme corrigés.
7. Navigation vers une collision dans Revit
La navigation s’effectue avec le bouton « Aller à » de la ligne ou par double-clic sur la collision. La solution exécute ensuite les étapes suivantes :
1. Utilise la vue 3D active. Si la vue ouverte n’est pas une vue 3D, le plug-in tente de basculer vers la première vue 3D imprimable appropriée.
2. Fait correspondre les objets du rapport aux éléments du modèle hôte et des liens chargés.
3. Détermine le centre de la zone de travail selon le mode de coordonnées choisi.
4. Active la section box et définit ses limites.
5. Sélectionne les éléments trouvés ou les instances de liens.
6. Active ou désactive l’isolation temporaire selon l’état de la case.
7. Effectue un zoom déterministe sur les limites de la section box.
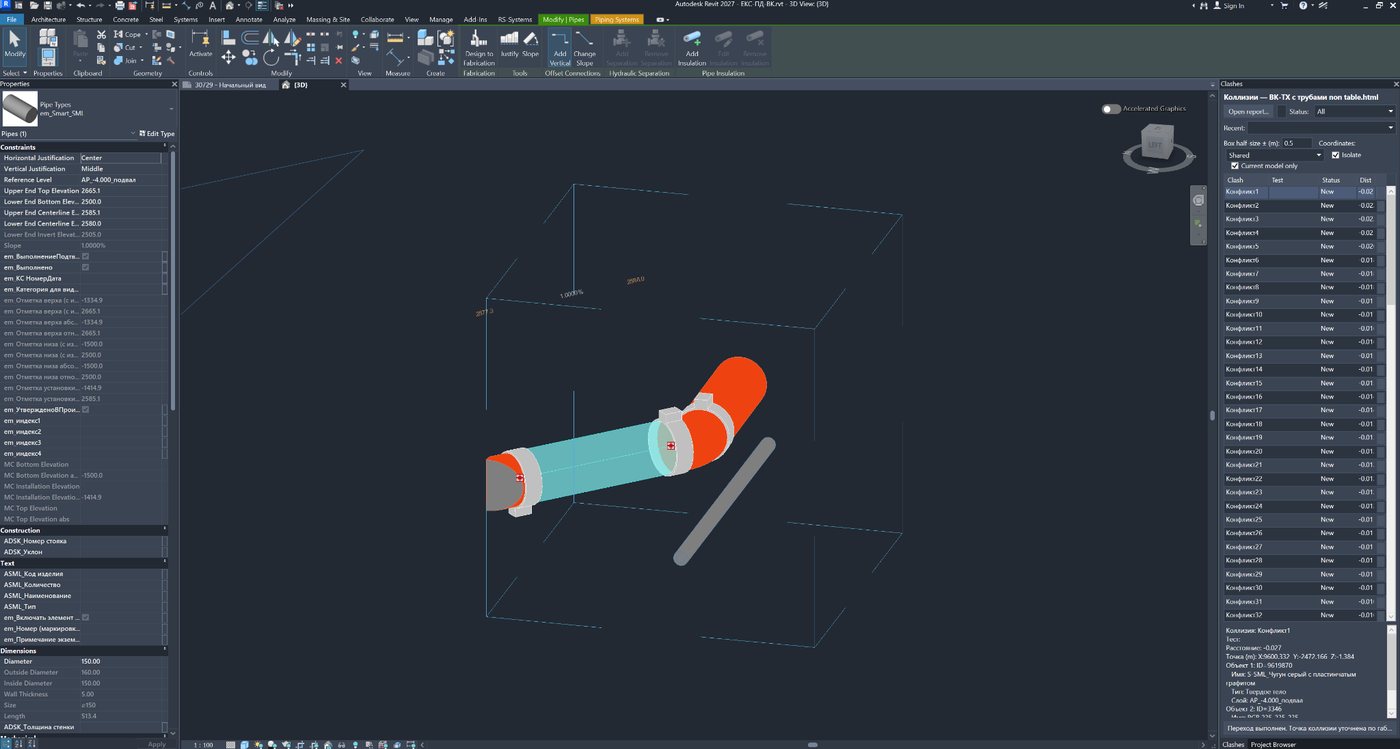
L’utilisateur se retrouve immédiatement dans un volume local limité plutôt que dans une vue 3D générale de l’ensemble du modèle. C’est particulièrement utile sur les grands projets, où la commande standard Zoom to Fit peut rendre la zone recherchée presque invisible à cause d’une géométrie très éloignée ou d’un lien mal positionné.
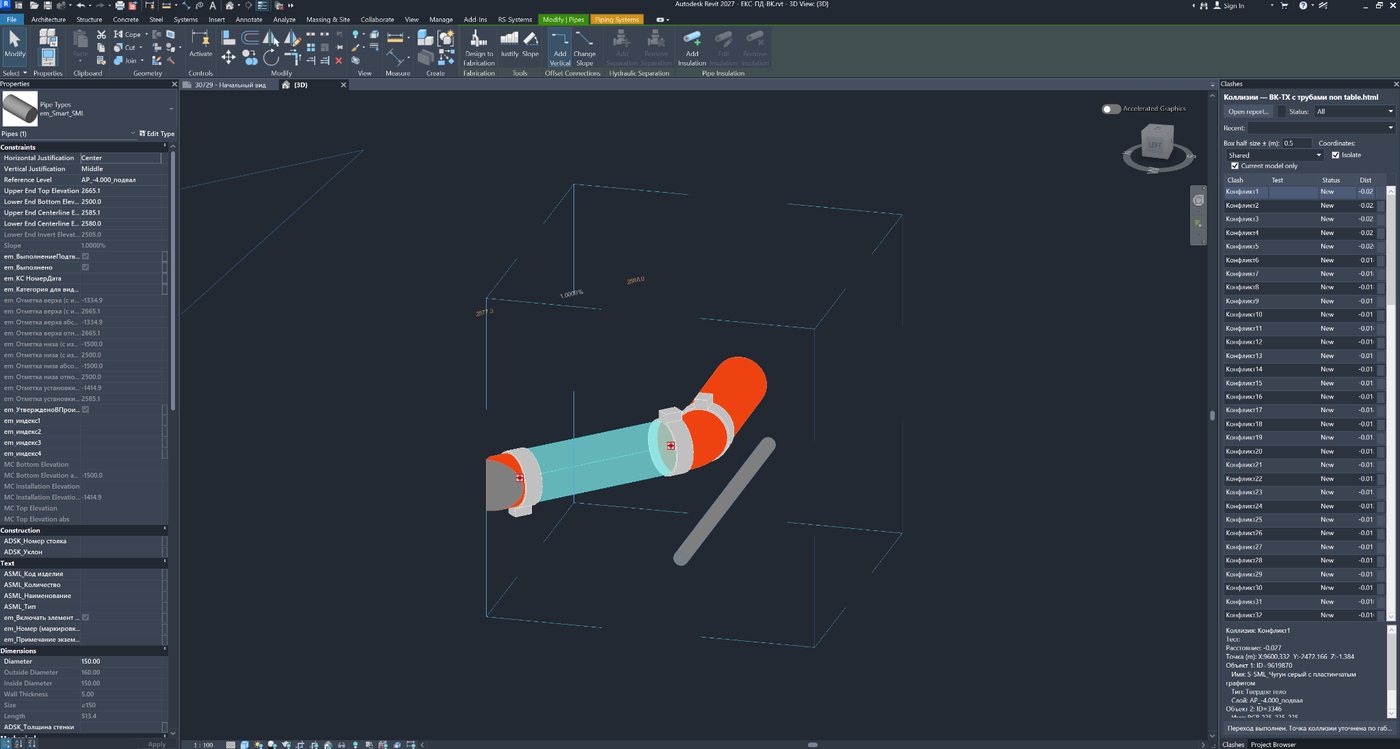
Figure 5. Résultat de la navigation : section box locale, éléments trouvés sélectionnés et reste du modèle pouvant être temporairement isolé.
8. Section Box, affinage du point et taille de la zone de travail
La taille de la zone de travail est définie comme le demi-côté d’un cube en mètres. Une valeur de 0,5 correspond à une marge de ±0,5 m sur chaque axe. L’utilisateur peut l’augmenter pour de grands réseaux techniques ou la réduire pour des zones de coordination denses.
Dans les modes Shared et Project, le plug-in ne fait pas aveuglément confiance à la coordonnée Navisworks. Si des éléments du modèle hôte sont trouvés par ID, le point du rapport est affiné à partir de leurs boîtes englobantes : il est déplacé vers l’intersection des limites des deux éléments ou, s’il n’y a pas d’intersection, vers l’étendue combinée des éléments. Cet algorithme compense un décalage constant entre le modèle fédéré et le modèle de discipline ouvert.
Dans le mode « Par éléments (ID) », la box est créée directement autour des limites des éléments trouvés avec la marge définie. Si aucun élément hôte n’est trouvé mais qu’un point est présent dans le rapport, le plug-in utilise en secours la navigation par coordonnées.
Protection contre le « départ » de la caméra
Après la définition de la section box, la solution zoome précisément sur ses angles avec une petite marge. Une géométrie éloignée ou des points de liens incorrects ne doivent pas réduire la zone locale à quelques pixels.
9. Sélection et isolation temporaire des éléments
La case « Isoler » commande le mode temporaire Hide/Isolate de la vue 3D active. Lorsqu’elle est activée, la sélection d’une autre ligne met immédiatement à jour l’isolation ; le concepteur n’a donc pas besoin d’exécuter une commande séparée à chaque fois.
Les éléments du modèle hôte sont sélectionnés et isolés directement.
Pour les objets situés dans des modèles liés, l’instance de lien correspondante est isolée.
La désactivation de la case annule l’isolation temporaire tout en conservant la section box créée.
L’état de la case est mémorisé et réutilisé au prochain démarrage.
Ce mode est pratique pour corriger les zones techniques très denses : seuls les participants au conflit restent visibles, mais le concepteur peut rapidement désactiver l’isolation et revoir le contexte sans perdre la zone locale définie par la section box.
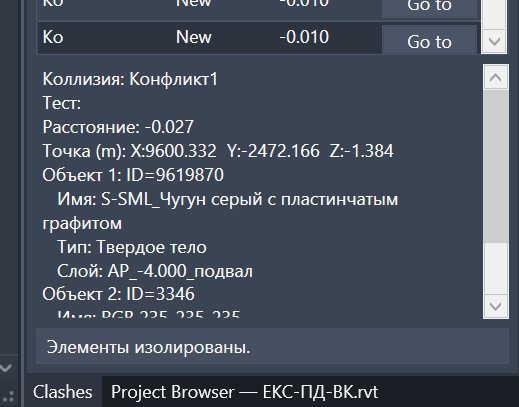
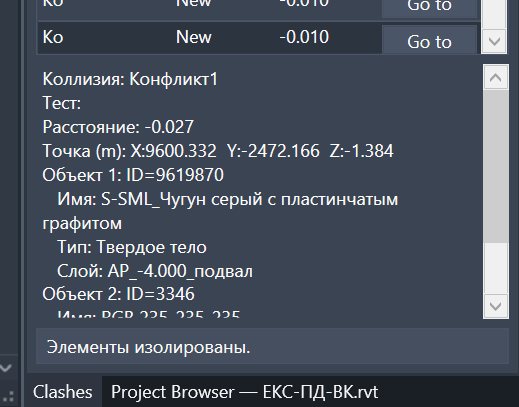
Détails de la collision sélectionnée et message indiquant l’isolation effectuée.
Fragment isolé du modèle dans la section box locale.
10. Statuts, recherche et filtrage rapide
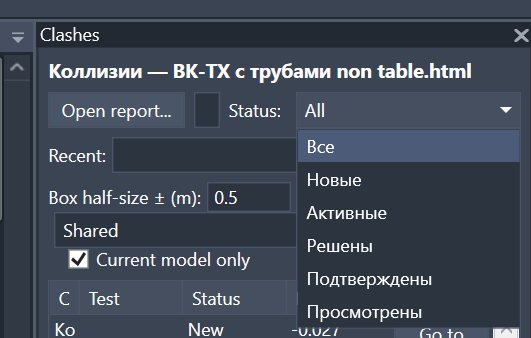
Le rapport peut être filtré selon les statuts Navisworks standard : tous, nouveaux, actifs, résolus, approuvés et examinés. Les statuts issus des rapports HTML russes et anglais sont normalisés dans un même schéma interne.
La zone de recherche ne vérifie pas uniquement le nom de la collision. La recherche porte sur :
le nom de la collision ;
la brève description des objets impliqués ;
les ID des éléments ;
le nom et le type de l’élément ;
le calque provenant du rapport.
Le filtre de statut, la recherche et « Mon modèle uniquement » fonctionnent simultanément. Par exemple, un ingénieur peut n’afficher que les nouvelles collisions de son modèle, puis rechercher parmi elles les conflits d’une colonne montante précise, d’un type d’équipement ou d’un ID.
Figure 6. Filtre par statut : collisions nouvelles, actives, résolues, approuvées et examinées.
11. Détection automatique des collisions corrigées
Après l’ouverture du rapport, la solution vérifie la présence des objets non seulement dans le modèle hôte, mais aussi dans tous les liens chargés. Si aucun objet de la collision n’est retrouvé par son ID, la ligne reçoit l’état « Corrigé », est considérée comme résolue et devient inactive pour la navigation.
Cela permet de voir quelles remarques d’un ancien rapport ne sont déjà plus pertinentes après la suppression ou la modification d’éléments, même si le fichier XML ou HTML n’a pas encore été régénéré dans Navisworks.
À retenir
L’état automatique repose sur l’existence des anciennes ElementId, et non sur un nouveau test géométrique de collision. Si un élément a été supprimé puis recréé avec un autre ID, le plug-in considère l’ancienne collision comme corrigée, même si la nouvelle géométrie entre toujours en conflit. La vérification finale doit être effectuée avec un nouveau test Navisworks.
12. Détails, captures, commentaires et colonnes du tableau
Lorsqu’une ligne est sélectionnée, la partie inférieure du panneau affiche les données de la collision : nom, test, distance, coordonnée, ID de chaque objet, nom, type et calque. Si le rapport contient une capture liée et que le fichier se trouve à l’emplacement relatif indiqué, il est chargé dans l’aperçu sans verrouiller le fichier source.
Par défaut, le tableau reste compact, mais le menu contextuel de l’en-tête permet d’afficher des colonnes supplémentaires :
Test ;
Statut ;
Distance ;
Point ;
Objets ;
Commentaire.
La sélection des colonnes est enregistrée dans les paramètres de l’utilisateur. Le concepteur peut ainsi conserver une liste minimale, tandis que le coordinateur BIM peut afficher le test, le statut, la distance et les commentaires pour analyser le rapport.
Figure 7. Fiche détaillée de la collision sélectionnée : coordonnée, ID, nom, type et calque des deux objets.
13. Historique des rapports et paramètres personnels
Le plug-in conserve une liste pouvant contenir jusqu’à 12 rapports récemment ouverts. L’utilisateur peut rouvrir le fichier XML ou HTML voulu depuis la liste déroulante sans revenir à la boîte de dialogue de sélection de fichier.
Sont enregistrés pour chaque utilisateur :
la taille de la section box ;
le mode de coordonnées ;
l’état d’isolation par défaut ;
l’état du filtre « Mon modèle uniquement » ;
la sélection des colonnes affichées ;
l’historique des derniers rapports.
Les paramètres et l’historique sont séparés selon la version de Revit. L’utilisateur peut ainsi avoir des paramètres de travail différents pour Revit 2021 et Revit 2027 sans les mélanger.
Figure 8. La liste des rapports récemment ouverts permet de passer rapidement d’un ensemble de collisions à un autre.
14. Processus pratique pour le concepteur
1. Recevoir le rapport XML ou HTML Navisworks commun avec son dossier d’images, s’il a été généré.
2. Ouvrir son modèle de travail Revit et lancer « Navisworks Clashes » depuis l’onglet RS-Systems.
3. Ouvrir le rapport. Laisser la case « Mon modèle uniquement » activée.
4. Choisir le mode de coordonnées. Il est recommandé de commencer par Shared ; si les coordonnées ne correspondent pas, utiliser Project ou « Par éléments (ID) ».
5. Si nécessaire, filtrer les collisions nouvelles ou actives et utiliser la recherche.
6. Activer « Isoler » puis utiliser « Aller à » ligne par ligne.
7. Corriger le modèle en passant successivement à la collision suivante.
8. Après publication du modèle mis à jour, le transmettre au coordinateur BIM pour un nouveau test de collision.
Processus quotidien
Rapport → « Mon modèle uniquement » → statut → « Aller à » → correction → collision suivante. Le travail principal s’effectue directement dans Revit, sans recherche manuelle des coordonnées ni des éléments.
15. Processus pratique pour le spécialiste BIM
Le spécialiste BIM peut conserver un processus unique de génération des rapports au lieu de préparer des fichiers séparés pour chaque discipline.
1. Créer dans Navisworks un ensemble commun de tests de collision pour tous les modèles et toutes les disciplines.
2. Exporter le rapport en XML ou HTML avec les ID des objets ; inclure des captures et des commentaires si nécessaire.
3. Transmettre le même paquet à tous les participants du projet.
4. Définir le mode de coordonnées recommandé pour le projet et une taille standard de section box.
5. Recevoir les modèles mis à jour et exécuter un nouveau test de collision Navisworks après chaque cycle de correction.
Ainsi, le coordinateur BIM est responsable de la qualité du rapport commun et du contrôle géométrique répété, tandis que les concepteurs obtiennent eux-mêmes leur liste de collisions de travail directement dans leurs propres fichiers.
Participant
Ce qu’il fait
Ce qu’il obtient
Spécialiste BIM
Crée un rapport commun et répète le test de collision après les mises à jour.
Moins de tri manuel et moins de paquets distincts à préparer.
Concepteur de discipline
Filtre d’après le modèle ouvert et corrige les conflits dans Revit.
Uniquement les collisions pertinentes et une navigation immédiate vers la zone concernée.
Responsable d’équipe
Contrôle le traitement des remarques nouvelles/actives de la discipline.
Un processus clair sans envoi d’une multitude de fichiers séparés.
16. Limites et caractéristiques importantes de la version actuelle
La solution lit le rapport, mais ne réécrit pas les statuts modifiés dans Navisworks et n’assure pas de synchronisation bidirectionnelle.
La présence réelle d’une collision géométrique n’est pas recalculée dans Revit ; la vérification finale est effectuée par un nouveau test de collision Navisworks.
Le filtrage par modèle dépend de l’ElementId numérique enregistré dans le rapport. Si le rapport ne contient pas d’ID, ou si l’ID a changé après la recréation de l’objet, la correspondance est impossible.
La recherche dans les fichiers liés est effectuée uniquement pour les liens chargés.
Pour un objet situé dans un lien, Revit permet de sélectionner et d’isoler l’instance du lien, sans nécessairement traiter l’élément imbriqué comme un objet hôte indépendant.
Le mode de box « Par éléments (ID) » utilise les limites des éléments trouvés dans le modèle hôte ; si elles ne sont pas disponibles, le plug-in revient à la navigation par coordonnées.
La navigation nécessite une vue 3D appropriée. Si aucune vue de ce type n’existe, il faut en créer ou en ouvrir une.
L’analyseur HTML est conçu pour les structures Navisworks tabulaires et non tabulaires prévues par le code ; un fichier HTML tiers fortement modifié peut ne pas être reconnu.
17. Compatibilité, thème et langues de l’interface
Le projet comprend des versions pour Revit 2021–2027. Revit 2021–2024 utilise .NET Framework 4.8, Revit 2025–2026 utilise .NET 8 et Revit 2027 utilise .NET 10.
Le panneau ancrable s’adapte automatiquement aux thèmes clair et sombre de Revit. L’interface est localisée selon la langue de Revit et contient des tables de traduction pour 16 langues d’interface, notamment le russe, l’anglais, l’allemand, le français, l’espagnol, l’italien, le polonais, le tchèque, le portugais, le japonais, le coréen et le chinois.
Le panneau peut être ancré à côté de Project Browser ou Properties afin que la liste des collisions reste visible pendant la correction du modèle.
18. Avantages et conclusion
REVIT.ClashViewer comble l’écart entre la vérification du modèle dans Navisworks et la correction des remarques dans Revit. La solution ne remplace pas Navisworks Manage comme outil de détection géométrique des collisions ; elle transforme son rapport en un outil de travail pratique pour chaque concepteur.
REVIT.ClashViewer en une phrase
Un rapport Navisworks commun → filtrage automatique selon les ID du modèle ouvert → choix du mode de coordonnées → section box → sélection et isolation → correction de la collision dans Revit.
Fonction
Résultat pratique
Rapports Navisworks XML et HTML
Les formats de rapport standard peuvent être utilisés sans préparation particulière.
Filtre « Mon modèle uniquement » par ElementId
Chaque spécialiste voit ses propres collisions dans le rapport commun.
Recherche dans l’hôte et les liens chargés
La solution fonctionne aussi bien avec les modèles de travail de discipline qu’avec les modèles fédérés.
Partagé / Projet / Par éléments
La navigation fonctionne avec différents systèmes de coordonnées et différentes méthodes d’export.
Affinage du point d’après les limites des éléments
Réduit le risque de naviguer à côté de la zone recherchée lorsque les coordonnées sont décalées.
Section box et zoom automatiques
La collision est immédiatement affichée dans un volume local.
Sélection et isolation temporaire
Les éléments participant au conflit deviennent visibles sans recherche manuelle.
Statuts et recherche plein texte
Un rapport volumineux est rapidement réduit à une liste de travail exploitable.
Captures, commentaires et détails
Le contexte de la remarque est disponible directement à côté du modèle.
Historique de 12 rapports et paramètres personnels
Le travail quotidien répétitif est plus rapide.
Le principal avantage pour l’équipe projet est que le spécialiste BIM produit un seul rapport commun de qualité, tandis que chaque participant en extrait son propre ensemble de collisions pertinentes sans tri manuel supplémentaire. Les concepteurs consacrent leur temps à corriger le modèle plutôt qu’à rechercher les remarques et préparer les vues.